四川在线记者 曹凘源
看到一片荷叶,你能联想到什么?再看到一只鳄鱼,你又能联想到什么?而在从事仿生研究的人员眼中,这些动植物可能正是传感技术发展的灵感来源。
“仿生传感的发展正在从‘像生物’向‘像生物一样感知’转变。”中国科学院成都生物研究所青年研究员汪婧婷介绍,传统仿生研究往往是从生物的典型结构出发,但真正值得借鉴的,是生物如何将结构、材料与动态信号响应结合起来,实现持续、可靠的环境感知。
近日,中国科学院成都生物研究所与四川大学、中南大学、北京理工大学等联合科研团队在仿生传感研究领域取得多项重要进展,从荷叶露珠、鳄鱼皮肤等对象中获得灵感,研发出新型结构,为传感技术赋能。
在荷叶露珠上找答案
造“液体放大镜”,实现信号自我增强
在光学检测中,微弱信号能否被有效捕获,直接影响检测的灵敏度。传统的信号增强方式,要么需要依靠更复杂、更昂贵的仪器系统,要么需要增加检测流程和操作成本。
如何破解难题?近日,由四川大学段忆翔教授课题组、李永新教授课题组和中国科学院成都生物研究所闫志英团队汪婧婷课题组等单位组成的研究团队,从荷叶表面凹陷处自然形成的露珠中获得启发,开发出一种仿生自发形成气包液腔的结构。
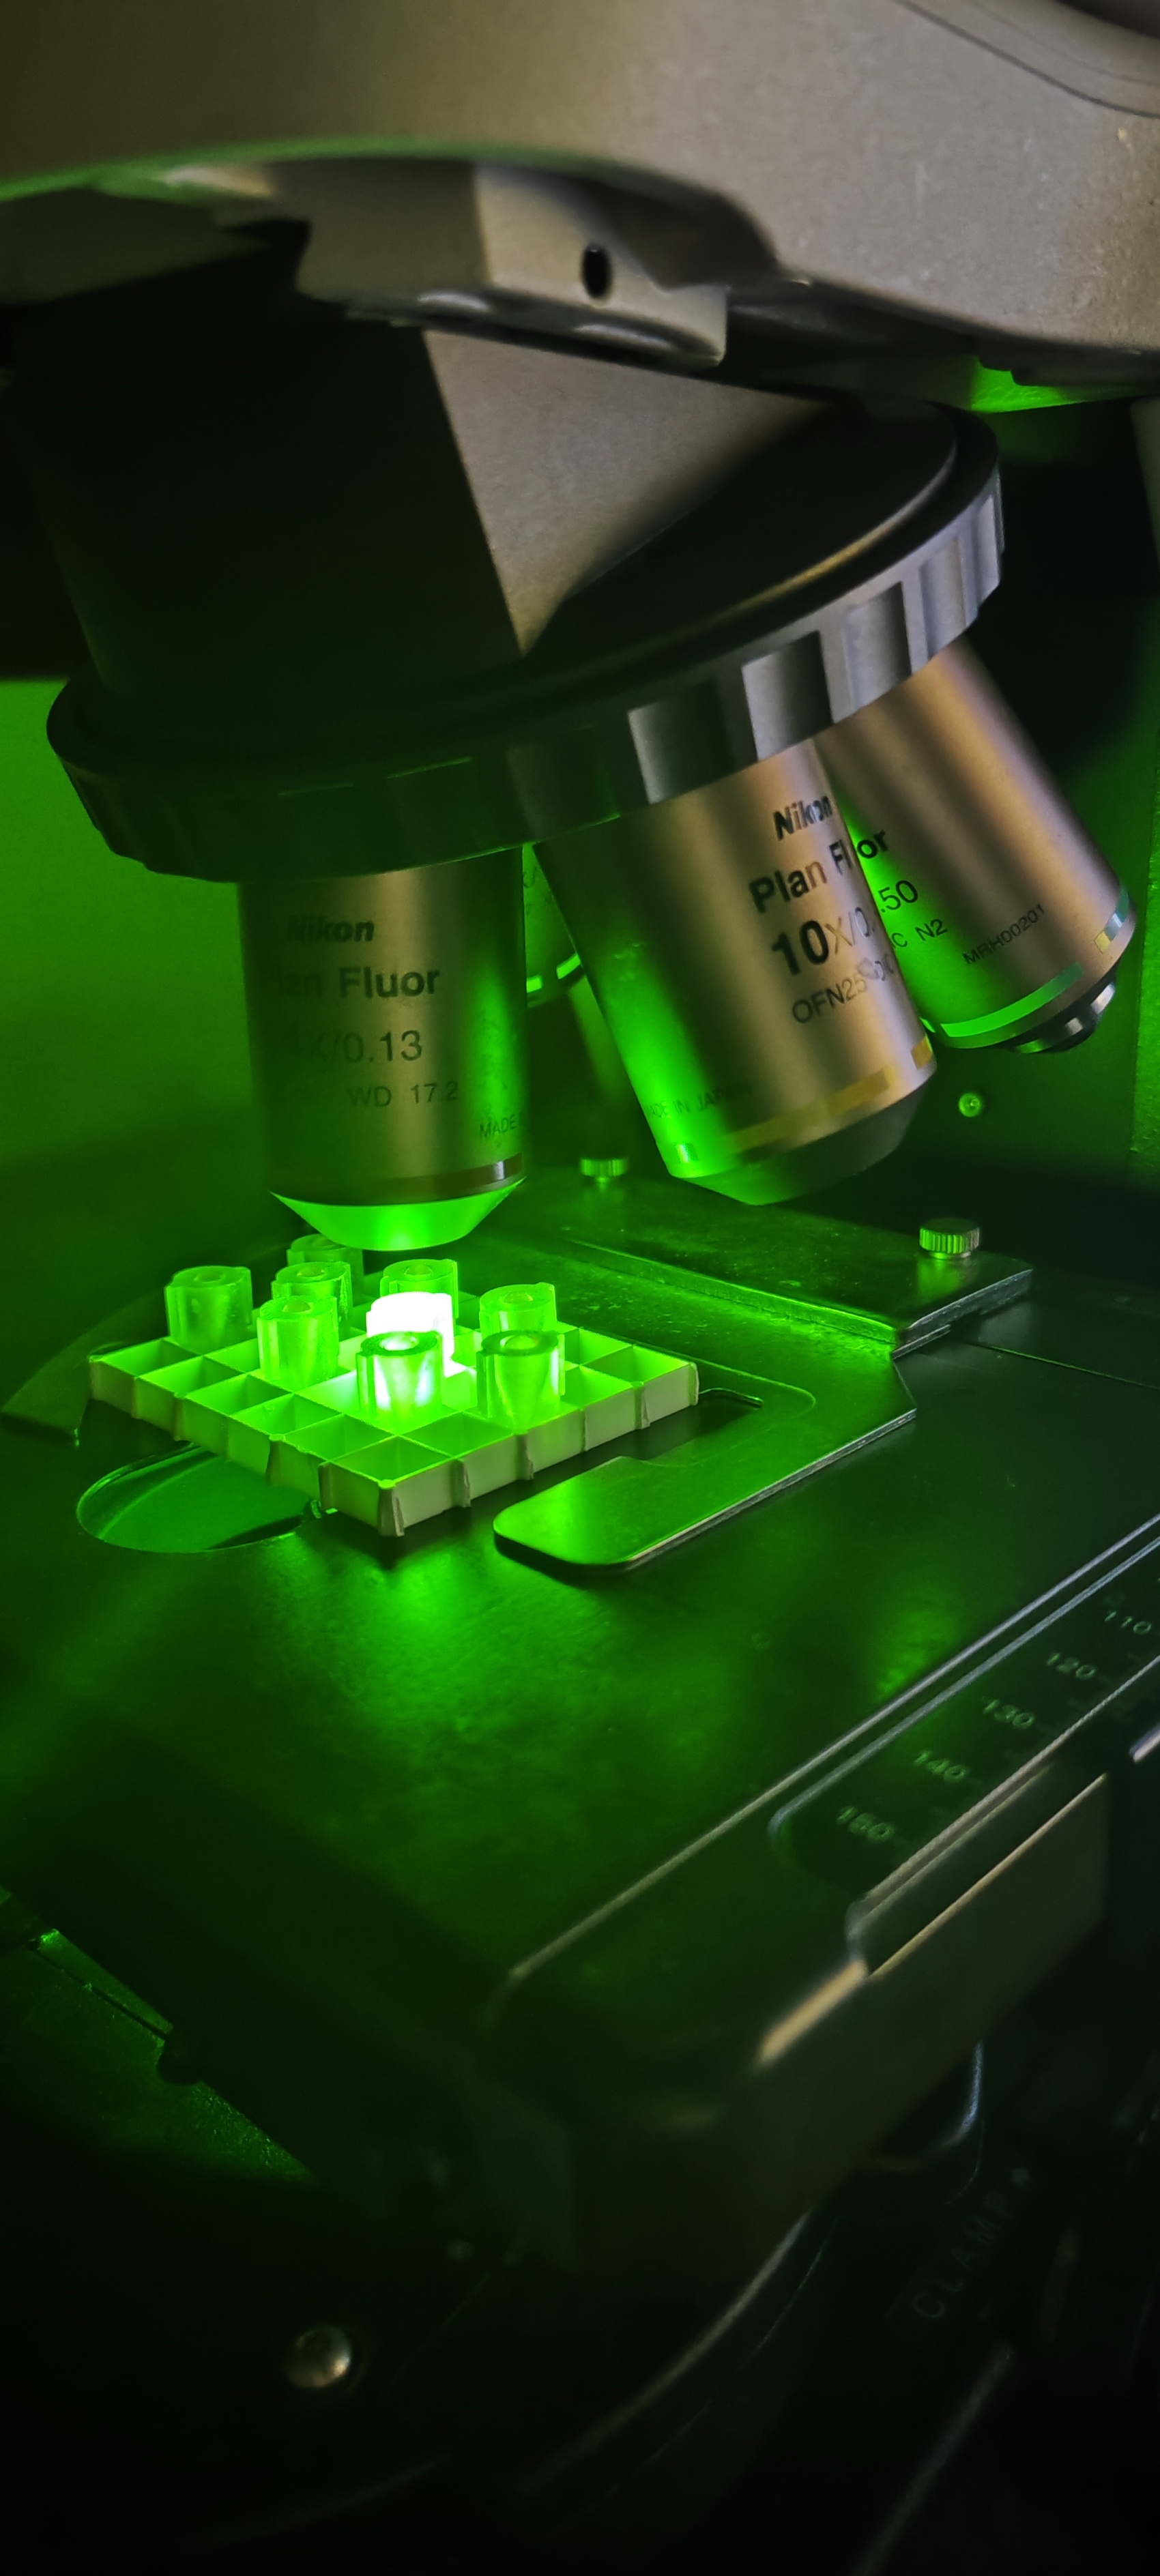
从荷叶仿生研究出的自发形成气包液腔的结构。受访者供图
“核心就是通过仿生研究,让信号增强不再依赖外部器件。”汪婧婷介绍,荷叶自带的超疏水界面具有调控液滴形态的能力,正是基于这种能力,水才可以在荷叶上保留完整的水滴形态。于是,研发团队将这种超疏水界面与V形容器结构相结合,帮助容器内自发形成带空气包覆界面的稳定液滴。“相当于内置了一枚‘液体放大镜’。因为在这种方式下,液滴不再只是检测对象,它还能通过自身完整的水滴形状,以及液体与空气间的折射率差来增强信号。”
然而,从构思设计到造出实物并非易事。经过近万次测试后,科研团队才构建出包含1284组容器与测量条件搭配的实验矩阵,从而为不同检测需求下的参数选择提供了适配依据。目前,这项研究成果已完成实验室可行性验证,未来有望与便携式检测设备、冻干试剂和手机读出等设备技术融合,推动仿生传感从实验室光学检测向简化、便携和现场化检测方向发展。未来,研究人员可能无需携带大量检测器件,只需一部智能手机、一个带有特殊界面的V形容器,就能在户外实现高精度光学检测。
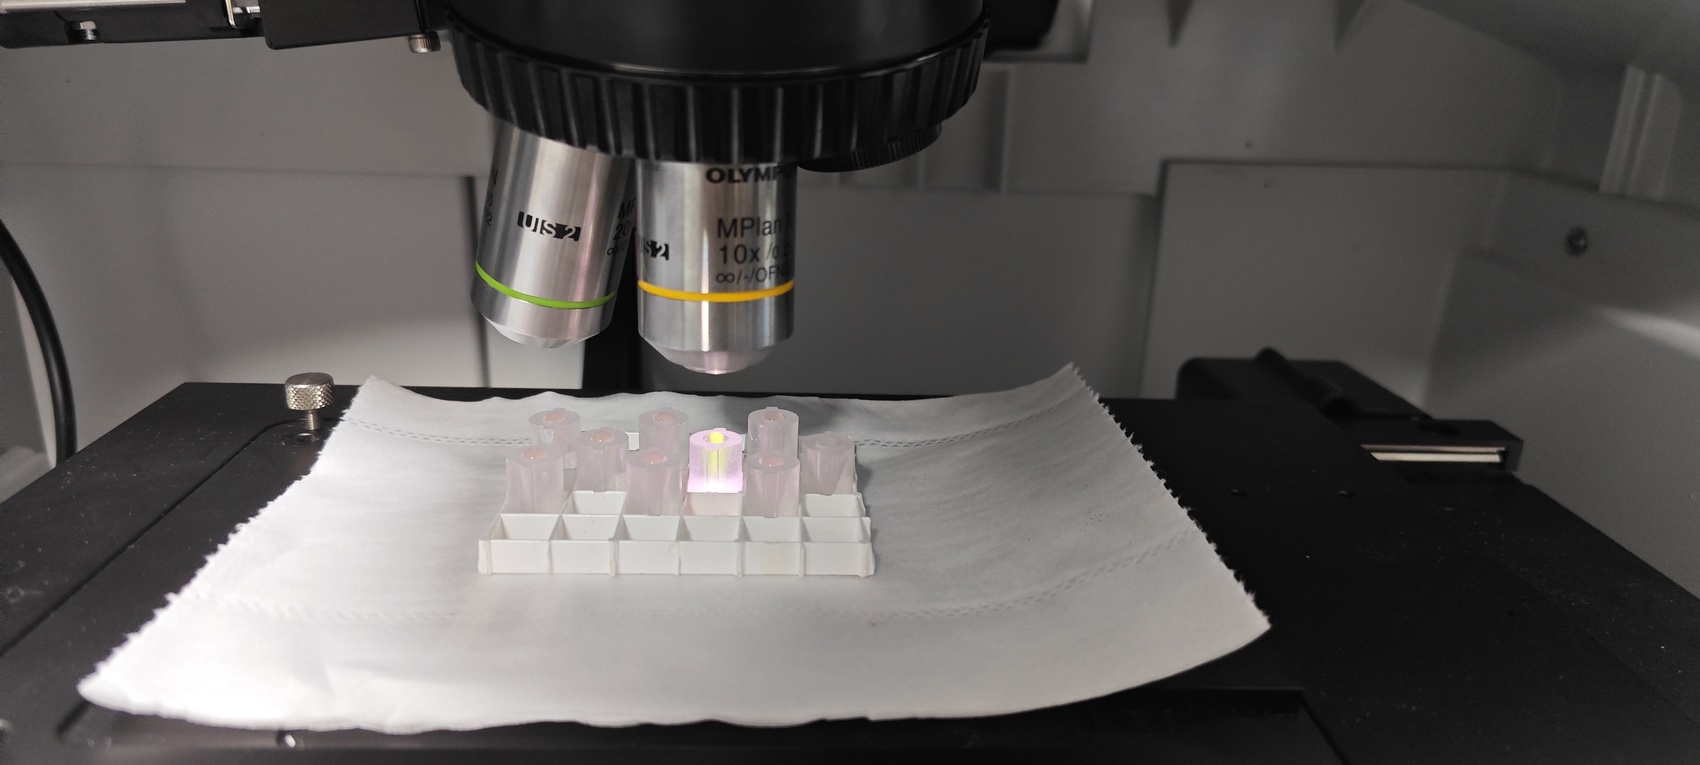
特殊界面和V形结构结合,被检液体相当于内置“放大镜”。受访者供图
复刻鳄鱼皮肤“疙瘩”
让柔性压力传感测得准测得宽
在电影《蜘蛛侠》中,主角的超能力之一是“蜘蛛感应”——可以通过感知环境中空气、尘埃、温度、湿度等柔性压力的细微变化,提前预判危险。然而现实中,柔性压力传感器通常面临“高灵敏度”与“宽测量范围”难以兼顾的问题,如何让其同时做到测得准、测得宽?
近日,由中南大学、中国科学院成都生物研究所、北京理工大学等单位组成的研究团队,就从鳄鱼皮肤表面不同尺寸的穹顶状压力感受器中获得启发,构建出兼具高灵敏度与超宽量程的柔性压阻式压力传感器。“我们熟知的鳄鱼皮肤表面大小不一的‘疙瘩’就是穹顶状压力感受器,鳄鱼皮下有感受细胞,可以感知‘疙瘩’传递下来的压力变化。”汪婧婷解释,因此,鳄鱼能够在水下感知周围环境。
更为关键的是,这些感受结构具有不同的尺寸和空间分布特征,它们协同工作,可对不同程度的机械刺激进行响应。“我们正是仿照这一模式,在柔性薄膜两侧分别构建了大小不同的微穹顶阵列。”汪婧婷介绍,其中,小微穹顶负责低压力区的灵敏响应,大微穹顶则在压力升高后进一步变形,使传感信号得以持续输出。大小微结构在不同压力阶段“接力工作”,可有效缓解传统单一微结构中灵敏度与量程难以兼顾的问题。
目前,研究团队已将该传感器应用于移动机器人和智能机械爪,实验效果良好。未来,相关研究成果或将为高性能柔性压力传感器的结构设计提供新思路,也将为探测机器人、工程机器人和智能机械爪在复杂环境中的自主感知与精细操作提供器件基础。