四川在线记者 李菲菲 摄影 郝飞
10月22日,在第二十三届中国计算机大会“从交互到共生:脑机接口与具身智能”专题论坛外,一台人形机器人吸引了不少参会者的目光——这台机器人不仅现场表演舞蹈,还做出了单膝下跪、打拳、侧踢等动作。
随着机器人越来越聪明,未来是否会出现一个无所不能的“超级人工智能”?当天论坛上,安徽大学校长孙长银给出了自己的判断:“不存在‘单一超脑’突然统治一切。下一次智能爆炸,更可能来自多智能体协作、人机混合以及制度化对齐,最终形成一个‘智能体社会’。”
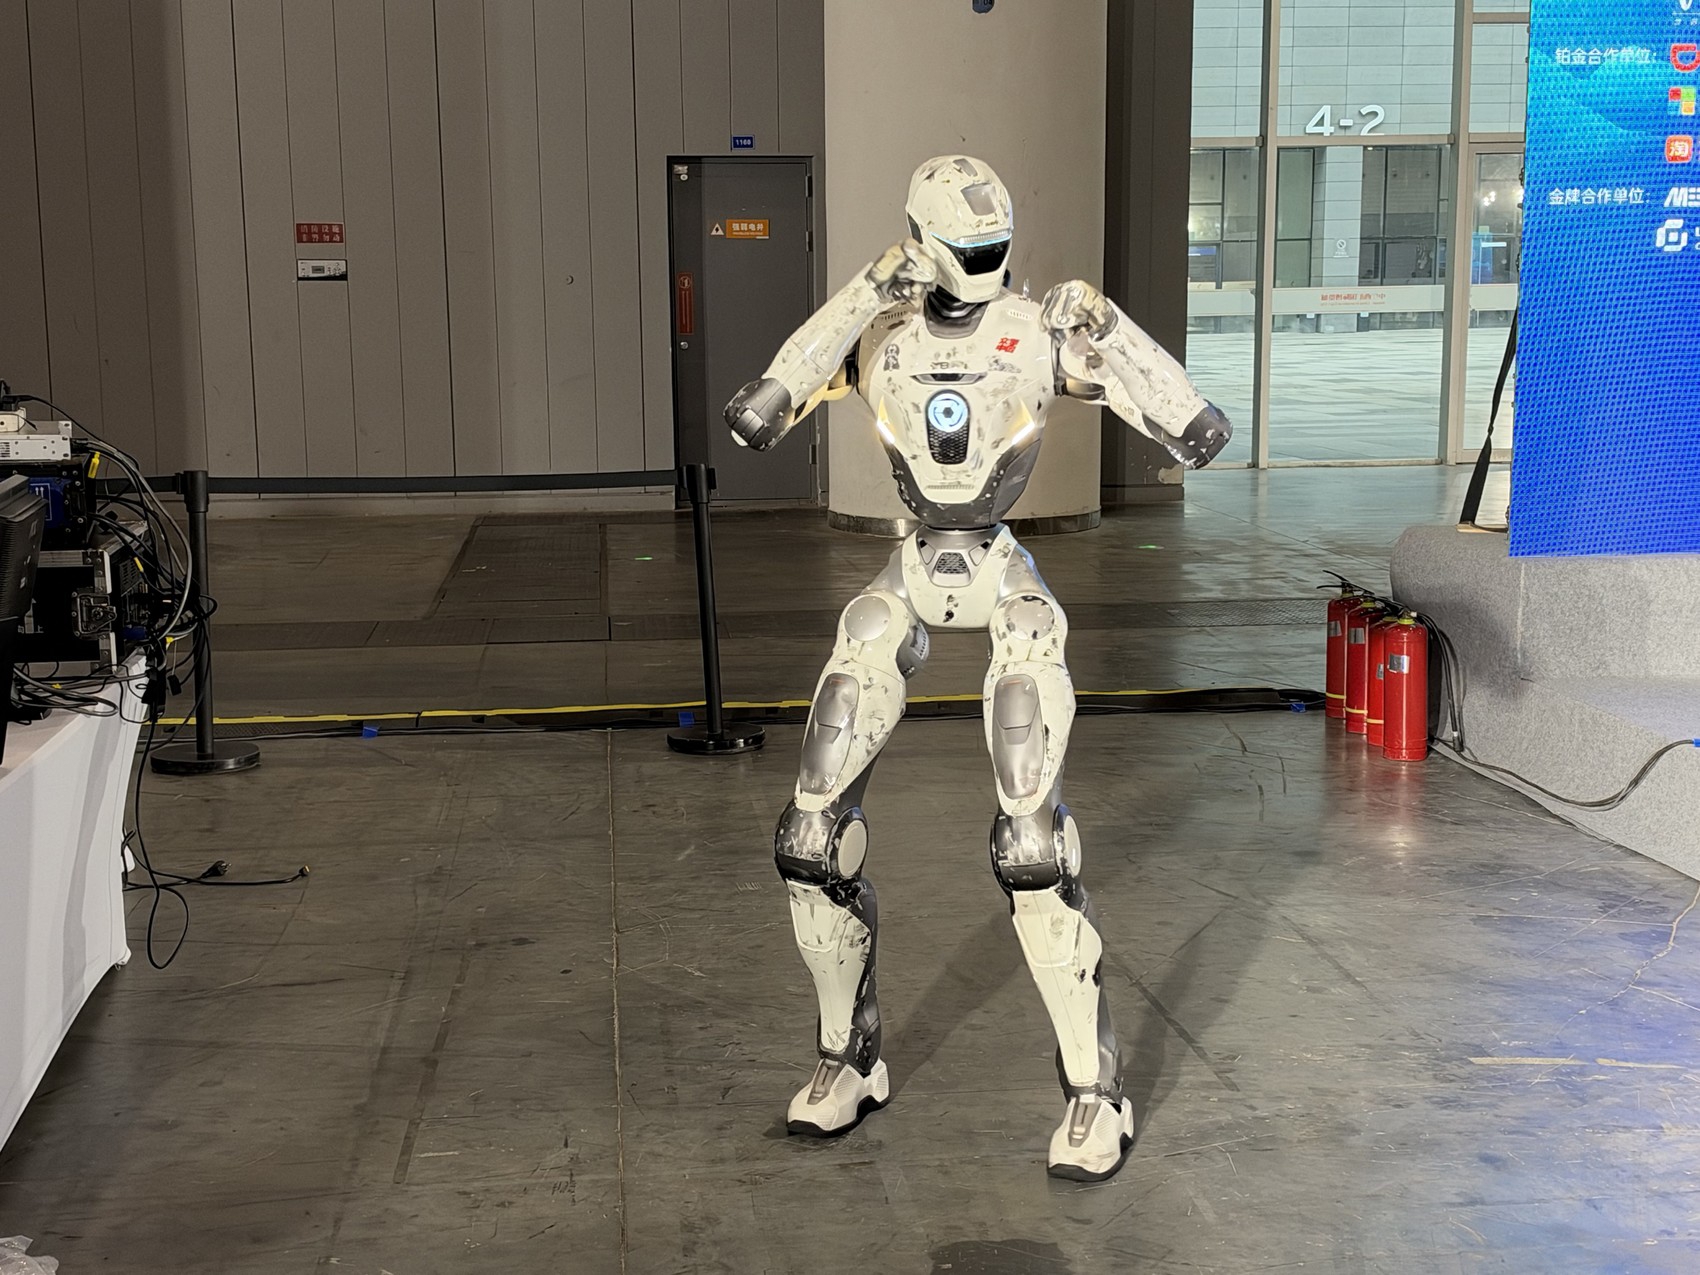
人形机器人在现场摆出各种造型引人注目。
什么是“智能体社会”?根据孙长银的设想,可以将其理解为,未来不是一个人工智能系统独立完成所有任务,而是由多个拥有不同能力的智能体相互配合,人类也参与其中,共同解决复杂问题。
因此,如何让人工智能理解人的需求、遵循人类设定的规则,并在安全可控的前提下发挥作用,将成为未来智能系统发展的重要方向。
在这一过程中,孙长银认为,具身智能是人工智能走向物理世界的重要方向,也能够为自主无人系统的发展提供理论支撑和实现路径。从更长远的视角来看,脑机接口与具身智能的融合,还可能进一步改变人与机器的协作方式。
“具身智能走向规模化应用,仍面临真实数据稀缺、试错成本高昂,以及泛化能力有限这三大问题。”北京大学博雅特聘教授田永鸿介绍,为解决这些问题,科学家正在探索一种名为“世界模型”的技术。它可以帮助人工智能学习物理世界的运行规律,在虚拟环境中预测不同动作可能产生的结果,从而减少在现实世界中反复试错的需求。
不过,世界模型本身也并非万能。田永鸿认为,如何在有限的设备算力下运行复杂模型,如何让训练成果适应不同任务,以及如何将逼真的场景模拟真正转化为有效的行动策略,仍是需要解决的问题。
对此,他提出,未来需要推动世界模型从“单一模型”向“云端一体智能系统”演化,让云端训练、终端设备学习和两者之间的协同优化形成一个整体。
这意味着,未来机器人的智能提升,可能不再仅仅依靠一个更强大的模型,而是依靠模型、设备与现实环境之间更加紧密的协作。